 MIT'nin PhysicsGen Sistemi Simülasyonla Robot Eğitim Verilerini Özelleştirerek Becerileri GeliştiriyorSimulation-based pipeline tailors training data for dexterous robotsHabere gitRead the article Türkçe (otomatik çeviri) English (automatic translation) |
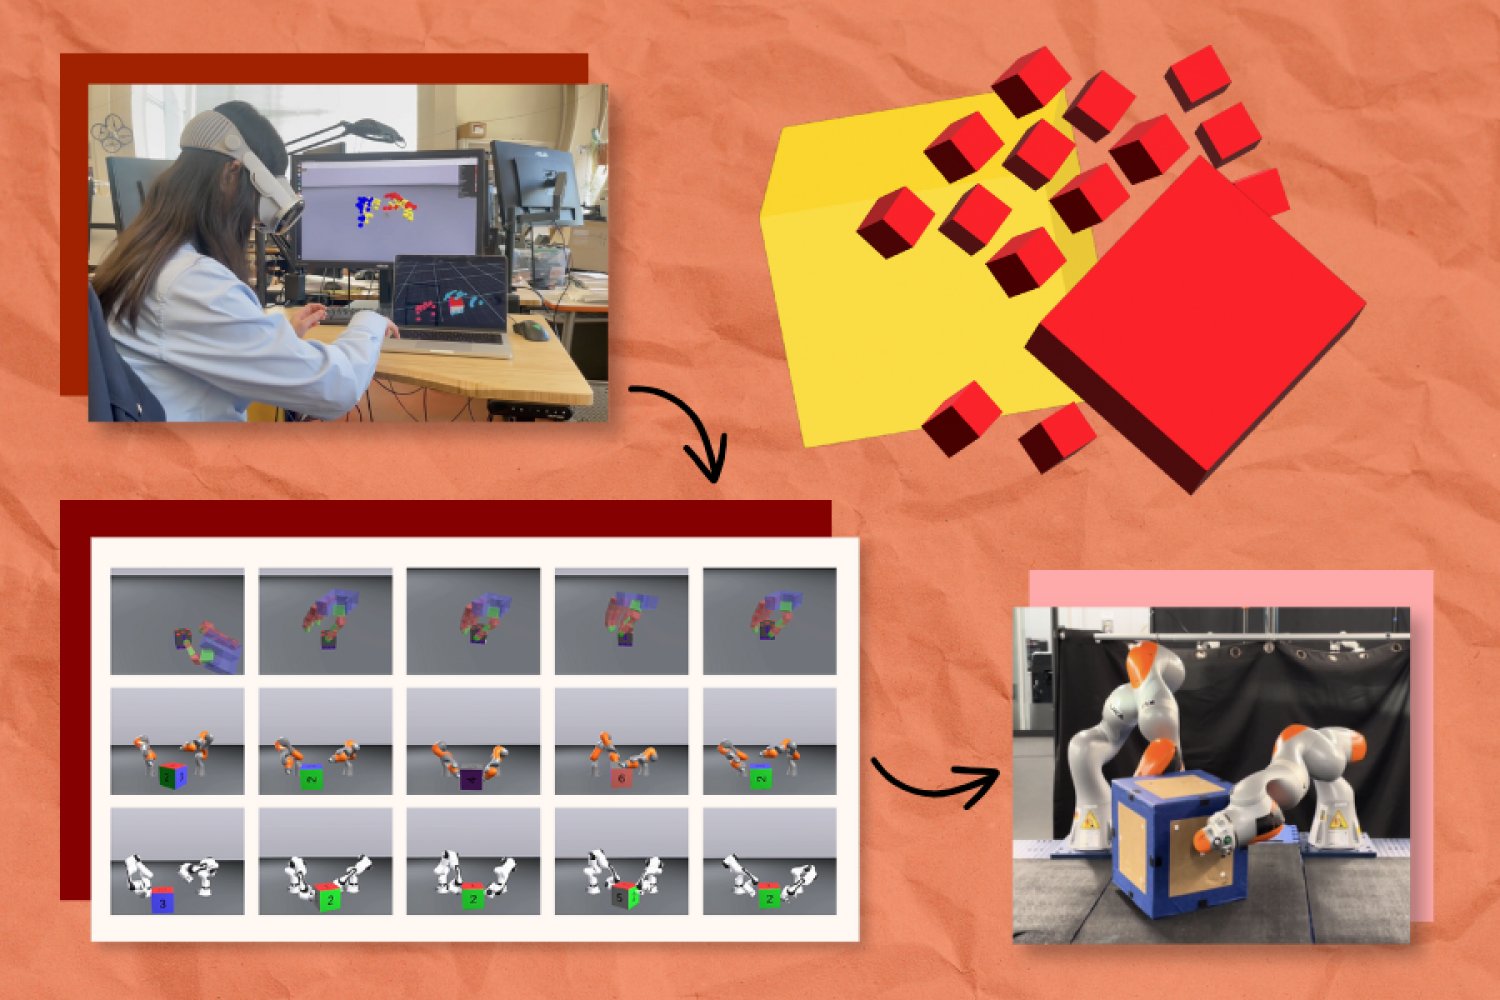
ÖzetSummaryMIT CSAIL tarafından geliştirilen PhysicsGen, yaklaşık 24 VR insan el demosunu neredeyse 3.000 robota özgü simülasyon yörüngesine dönüştürüyor. Bu sayede, yalnızca insan demosuna dayalı temel çizgiye kıyasla çevik manipülasyon başarı oranı en fazla %60 artıyor.PhysicsGen, developed by MIT CSAIL, converts approximately 24 VR human hand demos into nearly 3,000 robot-specific simulation trajectories. As a result, the success rate of dexterous manipulation increases by up to 60% compared to a baseline based solely on human demos. |
Neden ÖnemliWhy it mattersHer yeni kol veya el için görev özelinde demo toplamak, LLM'lerin ulaştığı 'temel model' olgunluğuna erişmeyi engelleyen temel veri darboğazı olmaya devam ediyor. PhysicsGen, insan demosu kümesini makineye özgü çalıştırmadan fizik simülasyonu ve yörünge optimizasyonu yoluyla ayırıyor. Bu yaklaşım, her donanım varyantı için yeniden kayıt yapmadan robotlara özel eğitim verisi üretmek için ölçeklenebilir bir yöntem sunuyor.Collecting task-specific demos for every new arm or hand remains the fundamental data bottleneck preventing the achievement of the 'foundation model' maturity reached by LLMs. PhysicsGen decouples the human demo set from machine-specific execution through physics simulation and trajectory optimization. This approach offers a scalable method for generating robot-specific training data without re-recording for every hardware variant. |
Öne ÇıkanlarHighlights
|
EleştiriCritical takeBaşlıkta yer alan %81'lik oran, tek ve nispeten basit bir sanal görevden (havada asılı bir elin bir bloğu döndürmesi) geliyor. Çok kollu senaryolardaki %30'luk iyileşme ise hâlâ mütevazı bir mutlak kazanç. Makalede hata modu analizi, yeni veya dağınık nesnelere genelleme ve simülasyon hattına ait maliyet/verimlilik verileri bulunmuyor. Bu nedenle 'neredeyse 3.000 simülasyon' iddiası, dağınık gerçek dünya koşullarına pratik hazırlığı abartıyor olabilir.The 81% rate mentioned in the title comes from a single, relatively simple virtual task (a suspended hand rotating a block). The 30% improvement in multi-arm scenarios is still a modest absolute gain. The paper lacks error mode analysis, generalization to new or cluttered objects, and cost/efficiency data for the simulation pipeline. Therefore, the claim of 'nearly 3,000 simulations' may overstate practical readiness for cluttered real-world conditions. |